海岸线识别与海面分割
📌 关键要点
海岸线、海面是"区域/线",不是"物体",YOLO 检测框(detect)并不适合直接识别,但通过"分割"思路可以完整解决。
- 核心矛盾:矩形框框不住一条弯曲的海岸线 → 改用"像素级分类"(分割)方案
- 两条路线:传统方法(OpenCV KMeans 聚类,无需数据)vs 深度学习分割(yolo-seg,需要标注数据)
- 本笔记含可运行的 Demo:AI 生成海景图 → KMeans 聚类 → 提取海岸线(红线)+ 天际线(蓝线),效果已验证
一、为什么 YOLO 检测框不适合"海岸线"
YOLO detect 的天然假设是"目标能被一个矩形框框住"(人、车、船…),但:
| 场景对象 | 本质 | YOLO 框检测是否合适 |
|---|---|---|
| 人落水、船只、游泳者 | 离散"物体" | ✅ 合适(经典检测任务) |
| 浪花飞溅、白沫区域 | 近似"物体" | 🟡 可以(把浪当目标框) |
| 海面、沙滩、天空 | 连续"区域" | ❌ 不适合(框不住边界) |
| 海岸线 | 一条"分界线" | ❌ 极不适合(矩形框 vs 弯曲曲线) |
结论:识别海岸线要用分割(像素级分类)思路——先把每个像素分成"天空/海/沙滩",两个区域的交界就是海岸线。
二、两条技术路线对比
| 路线 A:传统方法(OpenCV) | 路线 B:深度学习分割(yolo-seg) | |
|---|---|---|
| 原理 | 颜色聚类 + 位置先验 | 神经网络逐像素分类 |
| 需要标注数据 | 不需要 | 需要(如 Roboflow 海面分割数据集) |
| 需要训练 | 不需要 | 需要微调 |
| 速度 | 快(秒级) | 快(CPU 几十 ms) |
| 鲁棒性 | 差:阴天/光线变化/浪花易误判 | 强:学习到"海/沙/天"的真实特征 |
| 适合阶段 | 入门验证、快速原型 | 真实项目落地 |
本笔记先跑通路线 A(零数据即可演示),路线 B 在文末给出升级路径。
三、Demo 实现:KMeans 聚类分割
3.1 输入数据(无需自己标注)
用 AI 生成的一张典型海岸线图(蓝天 + 海洋 + 沙滩 + 地平线):

以后有真实海景图/摄像头画面,只需替换脚本里的 img_path 一行。
3.2 算法流程
像素 KMeans 聚类成 4 簇(按颜色自然分组)
        ↓
按垂直位置 + 颜色特征分配语义:
   位置最高的簇 → 天空    蓝色度最高(B-R)的簇 → 海    位置最低的簇 → 沙滩
        ↓
海像素最下沿连线 → 海岸线    海像素最上沿连线 → 天际线
        ↓
滑动平均 + 中值滤波平滑(抗海浪纹理造成的抖动)
核心代码(test\sea\coastline_demo.py):
# 1. KMeans 像素聚类
Z = img.reshape(-1, 3).astype(np.float32)
criteria = (cv2.TERM_CRITERIA_EPS + cv2.TERM_CRITERIA_MAX_ITER, 30, 1.0)
_, labels, centers = cv2.kmeans(Z, 4, None, criteria, 5, cv2.KMEANS_PP_CENTERS)
label_img = labels.reshape(h, w)

# 2. 语义分配:按簇的平均 y 位置 + 蓝色度
sky_id  = min(clusters, key=lambda c: c['mean_y'])['id']       # 位置最高 = 天空
sand_id = max(clusters, key=lambda c: c['mean_y'])['id']       # 位置最低 = 沙滩
water_id = max(水候选簇, key=lambda c: c['blueness'])['id']    # 蓝色度最高 = 海

# 3. 逐列扫描海像素,取最上沿/最下沿构成线
for x in range(w):
    col = np.where(water_mask[:, x] > 0)[0]
    skyline.append(int(col.min()))   # 天际线
    coast.append(int(col.max()))     # 海岸线
3.3 运行
cd D:\BYP\Project\BYP\BYPsNotes\extern\attachments\topic\Yolo\test\sea
D:/B/software/anaconda/envs/CondaBYP/python.exe coastline_demo.py
输出三张图到 demo_out\:
| 文件 | 内容 |
|---|---|
1_original.jpg |
原图 |
2_segmented.jpg |
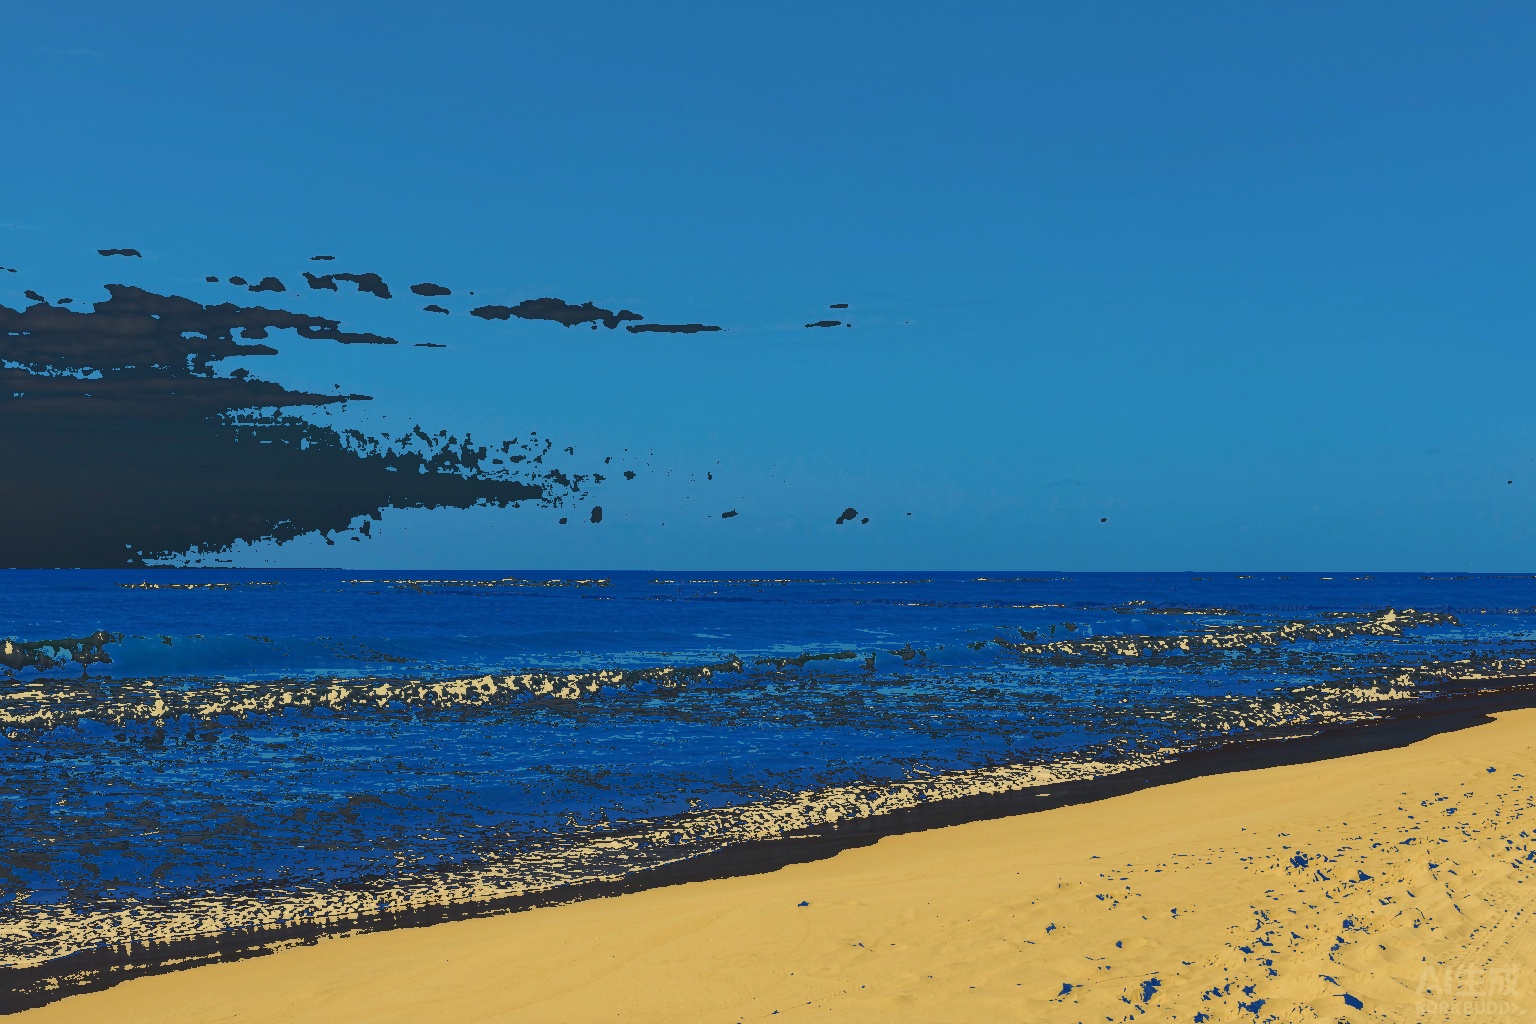
天空/海/沙滩 伪彩色分割图 |
3_result_lines.jpg |
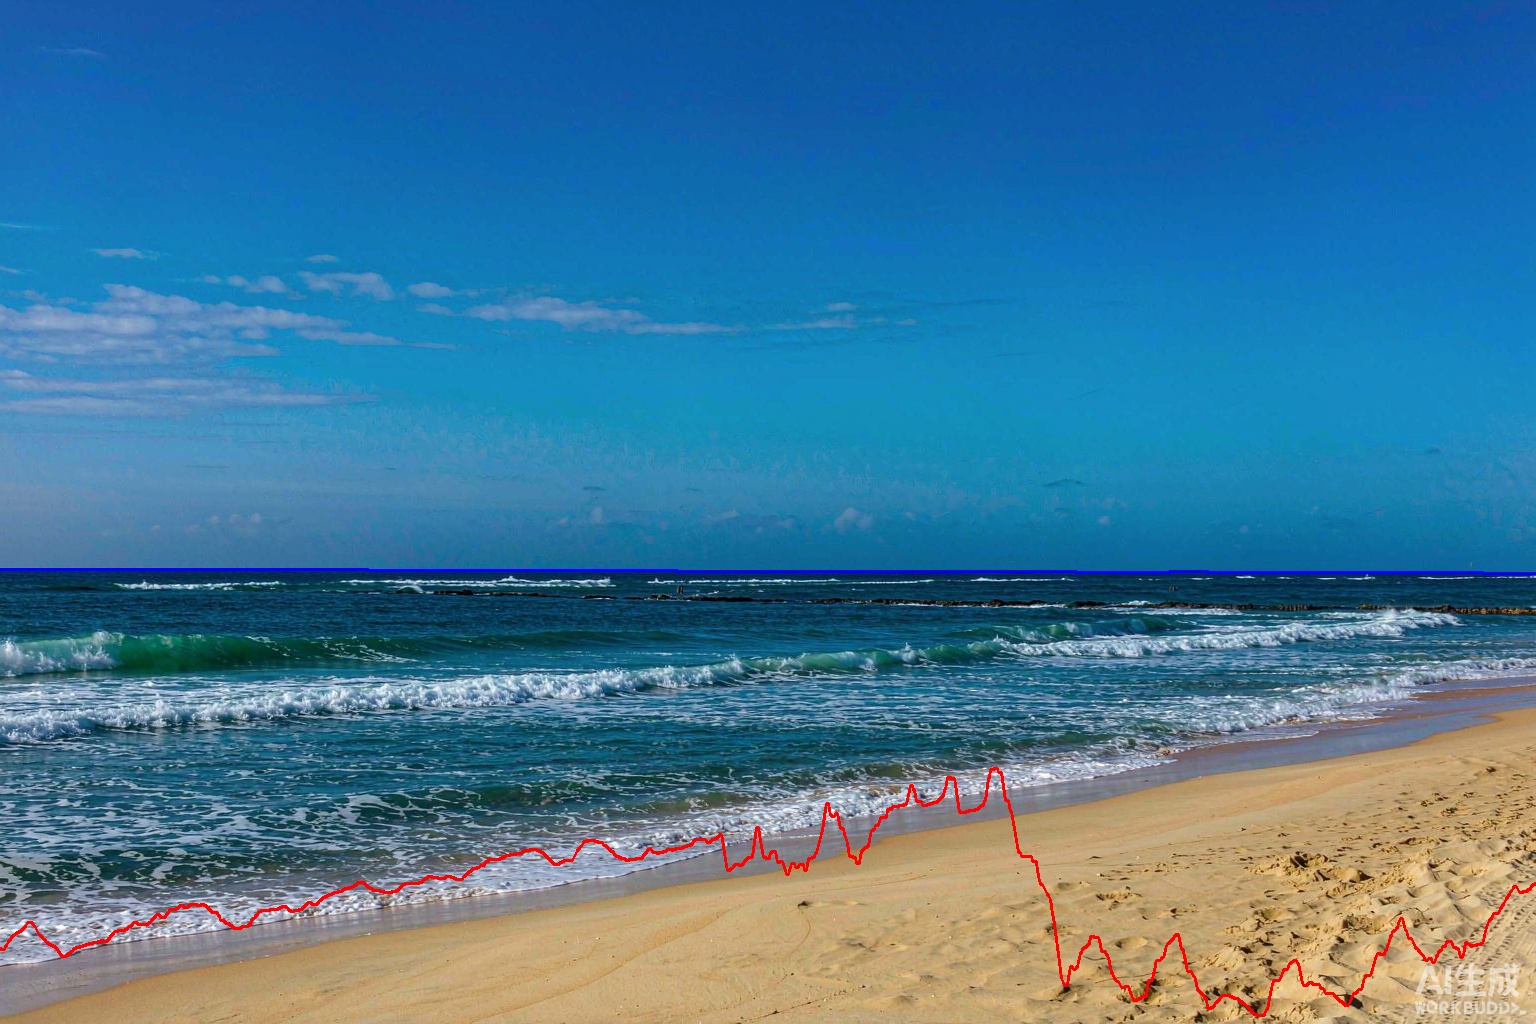
红线 = 海岸线,蓝线 = 天际线 |
四、结果解读
4.1 数值验证(1536×1024 输入)
| 验证项 | 实测值 | 判定 |
|---|---|---|
| 天空占比 | 50.9%(图上半部) | ✅ 正确 |
| 海占比 | 14.8% | ✅ |
| 沙滩占比 | 17.5% | ✅ |
| 天际线 y 位置 | 569–573 px(约图高 56%) | ✅ 海与天交界 |
| 海岸线 y 位置 | 689–1023 px(图下方) | ✅ 海与沙滩交界 |
| 天际线在上、海岸线在下 | True | ✅ 几何合理 |
4.2 效果图
分割结果(天空蓝 / 海蓝 / 沙滩黄):
最终结果(红线海岸线 + 蓝线天际线):
五、局限与升级路线
5.1 传统方法的局限
- 对光照敏感:阴天、逆光、黄昏时天空与海的色差变小,聚类易出错
- 浪花干扰:白色浪花/泡沫可能被误分到"沙滩"或"天空"簇
- 无先验理解:不知道"什么是海",只是按颜色机械分组
- 需手工调 K:聚类簇数(本 demo 为 4)需按场景微调
5.2 升级到深度学习分割(路线 B)
- 数据集:Roboflow Universe 搜索
sea segmentation/beach segmentation,导出 YOLO-seg 格式 - 训练:
yolo train data=my-sea.yaml model=yolov8n-seg.pt epochs=50 imgsz=640
- 海岸线提取:分割出海/沙两个类别掩码 → OpenCV 提取两区域交界轮廓,即海岸线
5.3 结合 seasentry 项目(海边监控)
| 需求 | 推荐方案 |
|---|---|
| 人落水、船只、游泳者 | YOLO detect(框检测,最成熟) |
| 大浪、浪花飞溅 | YOLO detect 或分割 |
| 海面范围 / 海岸线变化 | 分割 + 边界提取(本文方案) |
| 波浪运动方向/速度 | 视频帧差 + 光流 |
🔗 相关笔记:
📖 资料来源:
📝 创建时间:2026-08-31